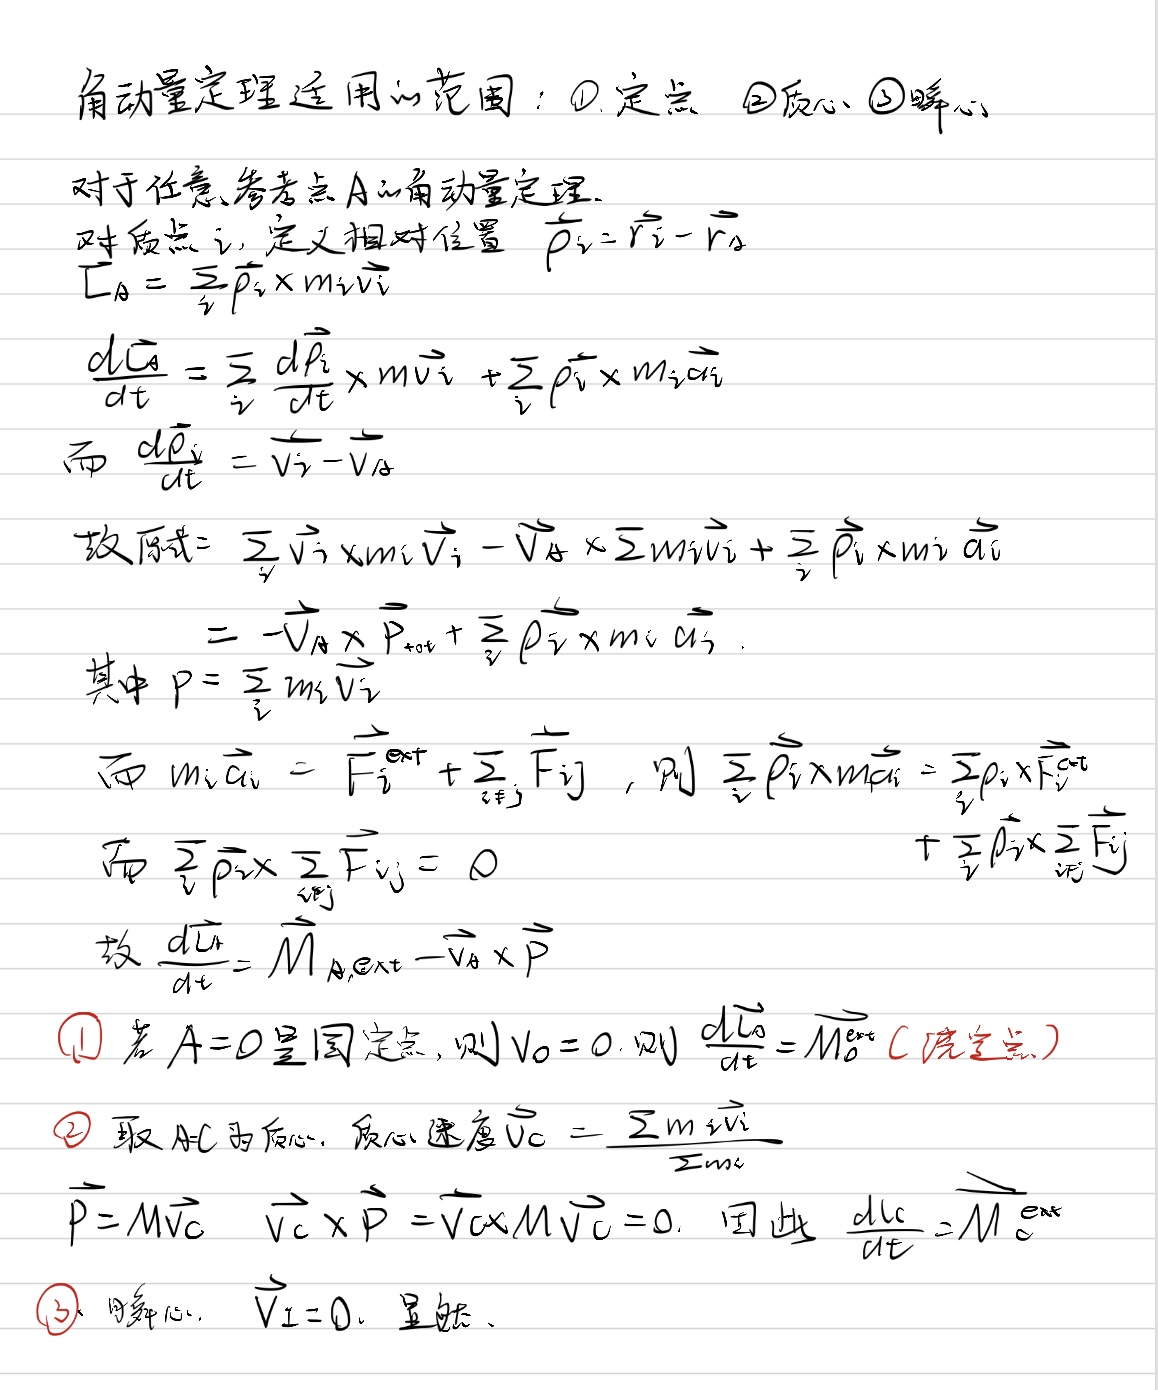
理论力学角动量定理
识别完成
01 / 01

原稿 SOURCE

示例 · 1 页

原始文件01 / 01
拖动原稿查看不同区域 · 双指缩放
角动量定理手写笔记示例

整理稿 PROOF

可预览、修改,再转成 LaTeX

校样 93%
本页处理提示 · 1 条
  • 已将原稿规范为“定义—求导—力矩分解—常用参考点”;保留全部公式块,并统一向量与求和下标。
点击内容即可编辑

角动量定理的参考点选择

整理任意运动参考点 AA 下的角动量定理,并归纳固定点、质心和瞬心三种情形。
点击编辑

角动量定理的参考点选择

点击编辑存疑

相对位置

ρi=ri−rA\boldsymbol{\rho}_i=\mathbf r_i-\mathbf r_A
点击编辑

角动量定义

LA=∑iρi×mivi\mathbf L_A=\sum_i\boldsymbol{\rho}_i\times m_i\mathbf v_i
点击编辑

角动量求导

dLAdt=∑idρidt×mivi+∑iρi×miai\frac{d\mathbf L_A}{dt}=\sum_i\frac{d\boldsymbol{\rho}_i}{dt}\times m_i\mathbf v_i+\sum_i\boldsymbol{\rho}_i\times m_i\mathbf a_i
点击编辑

相对速度

dρidt=vi−vA\frac{d\boldsymbol{\rho}_i}{dt}=\mathbf v_i-\mathbf v_A
点击编辑

代入展开

dLAdt=∑ivi×mivi−vA×∑imivi+∑iρi×miai\frac{d\mathbf L_A}{dt}=\sum_i\mathbf v_i\times m_i\mathbf v_i-\mathbf v_A\times\sum_i m_i\mathbf v_i+\sum_i\boldsymbol{\rho}_i\times m_i\mathbf a_i
点击编辑

引入总动量

=−vA×P+∑iρi×miai=-\mathbf v_A\times\mathbf P+\sum_i\boldsymbol{\rho}_i\times m_i\mathbf a_i
点击编辑

总动量定义

P=∑imivi\mathbf P=\sum_i m_i\mathbf v_i
点击编辑

合力分解

miai=Fiext+∑j≠iFijm_i\mathbf a_i=\mathbf F_i^{\mathrm{ext}}+\sum_{j\ne i}\mathbf F_{ij}
点击编辑存疑

力矩分解

∑iρi×miai=∑iρi×Fiext+∑iρi×∑j≠iFij\sum_i\boldsymbol{\rho}_i\times m_i\mathbf a_i=\sum_i\boldsymbol{\rho}_i\times\mathbf F_i^{\mathrm{ext}}+\sum_i\boldsymbol{\rho}_i\times\sum_{j\ne i}\mathbf F_{ij}
点击编辑

内力矩为零

∑iρi×∑j≠iFij=0\sum_i\boldsymbol{\rho}_i\times\sum_{j\ne i}\mathbf F_{ij}=0
点击编辑

任意参考点结论

dLAdt=MAext−vA×P\frac{d\mathbf L_A}{dt}=\mathbf M_A^{\mathrm{ext}}-\mathbf v_A\times\mathbf P
点击编辑

固定点

vO=0,dLOdt=MOext\mathbf v_O=0,\quad\frac{d\mathbf L_O}{dt}=\mathbf M_O^{\mathrm{ext}}
点击编辑

质心速度

vC=∑imivi∑imi\mathbf v_C=\frac{\sum_i m_i\mathbf v_i}{\sum_i m_i}
点击编辑

质心结论

P=MvC,vC×P=0,dLCdt=MCext\mathbf P=M\mathbf v_C,\quad\mathbf v_C\times\mathbf P=0,\quad\frac{d\mathbf L_C}{dt}=\mathbf M_C^{\mathrm{ext}}
点击编辑

瞬心

vI=0\mathbf v_I=0
点击编辑